Research
CORe
Research Objective 02
Optimizing Orchard Systems for Efficient Robot–Tree Interaction
Co-designing tree architecture, canopy management, orchard layout and robot design for improved robotic accessibility, yield and fruit quality.
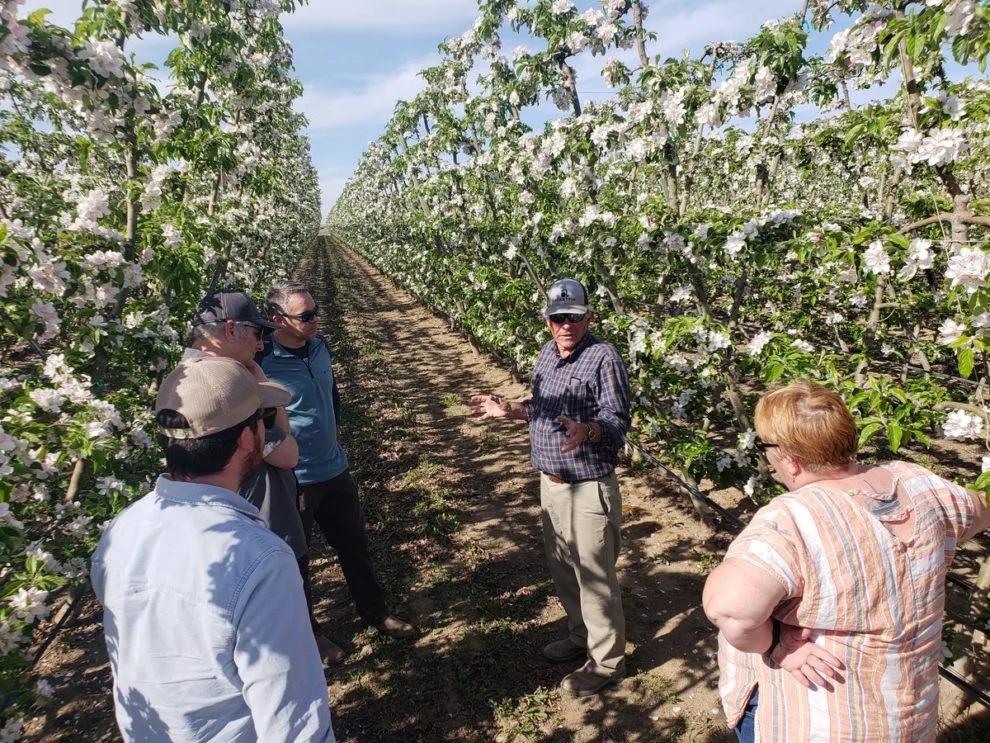
The challenge
Orchards, being biological systems, pose a lot of variability and uncertainty. We investigate how horticultural practices can make robotic work more reliable without compromising long-term tree health or production.
01
What we do ?
We study the physical relationships that determine whether robots can see, reach and safely interact with crops.
Robot-compatible canopy architectures
Pruning and training strategies
Branch accessibility and orientation
Canopy density and occlusion
Digital Twins for Virtual Orchards for Simulated Phenotyping
02
Virtual evaluation
Digital twins and simulation let teams compare designs across seasons before committing field resources.
Crop-load distribution
Fruit quality and yield
Virtual orchards
Robot–canopy simulation